

Оскільки сфера застосування мобільних роботів продовжує розширюватися як вшир, так і в глибину, технологія, що стоїть за ними, швидко розвивається, щоб відповідати вимогам ринку. Аналізуючи вимоги кінцевих користувачів і прогнозовані тенденції в індустрії мобільних роботів, ми визначили 10 найбільш значущих тенденцій технологічного розвитку, які формують майбутнє мобільних роботів:
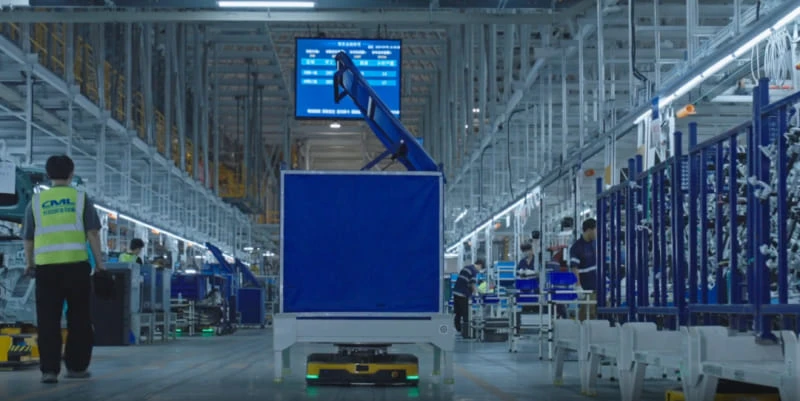
1. Безпека в середовищах спільної роботи людини та робота
Більше кінцевих користувачів приділяють підвищену увагу безпеці мобільних роботів, які працюють у середовищах, де співіснують люди та роботи. Фокус змістився з заходів пасивної безпеки на рішення активної безпеки.
Пасивна безпека передбачає зменшення або запобігання шкоди у разі аварії шляхом використання надійних фізичних конструкцій, матеріалів і захисних заходів. Активна безпека, з іншого боку, має на меті передбачити й уникнути потенційних небезпек до того, як вони виникнуть. Це стало можливим завдяки передовим сенсорним технологіям, алгоритмам обробки даних і інтелектуальним системам прийняття рішень.
Для підвищення активної безпеки виробники мобільних роботів оснащують своїх роботів мультимодальними системами сприйняття, включаючи камери високої чіткості, LiDAR, радар міліметрового діапазону та ультразвукові датчики. Ця комбінація дозволяє мобільним роботам досягти 360-ступеню високоточної екологічної обізнаності.
2. Пом'якшення системних збоїв з єдиної точки відмови
Одиничні точки відмови (SPOF) у системі стосуються відмови критичного компонента, що може призвести до загальносистемних збоїв або завершення роботи.
У мобільних роботів SPOF може виникати через несправності апаратного забезпечення, програмні збої, проблеми зі зв’язком або помилки системи керування. До поширених причин належать погана архітектура системи, ненадійні компоненти, дефекти програмного забезпечення та неналежне обслуговування.
Виробники мобільних роботів вирішують ці проблеми, оптимізуючи архітектуру системи, вибираючи високоякісні компоненти, покращуючи дизайн і тестування програмного забезпечення, впроваджуючи методи регулярного технічного обслуговування та створюючи протоколи реагування на надзвичайні ситуації, щоб мінімізувати збої системи.
3. Автономне розпізнавання та швидке реагування в динамічних середовищах
У міру того як технологія мобільних роботів розвивається, роботи розгортаються у все більш складних і постійно мінливих середовищах. Можливості автономного розпізнавання та швидкого реагування стали необхідними для сучасних мобільних роботів.
Автономне розпізнавання дозволяє роботам точно сприймати та розуміти навколишнє, швидко визначаючи завдання чи перешкоди. Це зменшує потребу в людському втручанні та підвищує ефективність роботи. Можливості швидкого реагування дозволяють роботам швидко адаптуватися до непередбачених подій або змін навколишнього середовища, коригуючи свої стратегії в режимі реального часу, щоб уникнути перерв або затримок у виконанні завдань.
Щоб покращити ці здібності, мобільні роботи повинні посилити свою екологічну обізнаність, покращити можливості обробки та розпізнавання даних, оптимізувати алгоритми прийняття рішень і контролю, а також постійно вдосконалювати ці технології для підвищення адаптивності.
4. Мобільні роботи в обмеженому просторі
Оскільки вартість нерухомості зростає, а галузі стикаються зі збільшенням простору, попит на мобільних роботів, які можуть працювати у вузьких і обмежених просторах, різко зріс. Це створює нові виклики щодо продуктивності та технологій.
Мобільні роботи, призначені для роботи в обмеженому просторі, вимагають компактних конструкцій, щоб зменшити їх площу, і високої маневреності для навігації тісними коридорами та складною місцевістю. Точність має вирішальне значення, тому роботи повинні бути оснащені передовими високоточними системами навігації та позиціонування. Крім того, вони повинні мати інтелектуальну систему уникнення перешкод для навігації навколо численних перешкод у невеликих, обмежених середовищах.
5. Швидке та просте розгортання на місці
Для кінцевих споживачів у промисловому виробництві та управлінні складами час – гроші. Швидке розгортання мобільних роботів означає швидшу інтеграцію в операційні робочі процеси, скорочення виробничих циклів і підвищення загальної ефективності.
Для виробників мобільних роботів розгортання також є фактором витрат. Складні процеси розгортання часто призводять до вищих витрат, включаючи людські ресурси, час і можливі помилки. Досягнення швидкого та простого розгортання на місці може значно зменшити ці витрати, що призведе до підвищення прибутковості проекту.
Як для кінцевих користувачів, так і для компаній, що займаються мобільними роботами, швидке розгортання максимізує економічні вигоди та прискорює впровадження мобільних роботів у галузях.

6. Покращене динамічне планування шляху
Динамічне планування шляху стосується здатності мобільного робота коригувати свій маршрут у режимі реального часу на основі поточного середовища, включаючи перешкоди, умови руху та пріоритети завдань. Це забезпечує безпечний і ефективний рух від старту до цільової точки.
Проблеми в плануванні динамічного шляху виникають через непередбачуваність середовища, вимоги до обробки в реальному часі, численні обмеження та складність алгоритмів. Індустрія працює над новими алгоритмами та технологіями для вирішення проблем, пов’язаних із динамічним плануванням шляху AGV (автоматизованого керованого автомобіля). Наприклад, використання таких методів штучного інтелекту, як навчання з підкріпленням і глибоке навчання, може покращити продуктивність у реальному часі. Евристичні алгоритми пошуку в поєднанні з багатоцільовою оптимізацією можуть підвищити ефективність планування шляху, а платформи моделювання допомагають перевірити й оптимізувати ці алгоритми.
наРобот Ріман, ми також зосереджуємося на проривах у транспортуванні заводів і логістиці AMR. Наші останні пропозиції, такі якТранспортний робот Big Dog 100 кг,Транспортний робот Fly Boat 300 кг, іАвтоматичний вилковий навантажувач вагою 15-тонни, вже отримали широке визнання на ринку. Ми успішно вийшли на ринок Південно-Східної Азії та продовжуємо стимулювати інновації, поглиблюючи свою присутність у галузі AMR і розробляючи нові продукти для захоплення глобального ринку.
Будь ласка, натисніть на посилання нижче, щоб прочитати більше:
Представляємо Iron OX: майбутнє автономної обробки матеріалів
Представляємо шасі робота Reeman Moon Knight
Представляємо робота-доставника їжі Flash
Хочете дізнатися більше про роботів: https://www.reemanrobot.com/
робот-швабра, робот-прибиральник, робот-пилосос, робот-прибиральник, комерційний робот-прибиральник, прибирання підлоги, робот-прибиральник, роботи-прибиральники, вакуумний робот, робот-прибиральник, робот-пилосос для вологого та сухого прибирання, комерційний робот-прибиральник, робот для підмітання, робот УФ-С пилосос, робот для прибирання підлоги, робот-прибиральник, машина для миття підлоги, робот-прибиральник швабри, пилосос, робот-вакуумна швабра, робот-пилосос, робот-швабра, робот-пилосос, робот-прибиральник, робот-прибиральник UVC, роботи-прибиральники, розумний пилосос, прибирання комерційний робот, розумний робот-прибиральник, комерційний робот-швабра
4o